ジェイテクト、フィジカルAIで部品取り出し成功率97.1%を実証:田戸岬工場のランダムピッキングが16%高速化
ジェイテクトは2026年11月2日、田戸岬工場の自動車部品生産ラインでフィジカルAIを活用した部品のランダムピッキングを実証し、ピッキング成功率97.1%を達成したと発表しました。従来の制御では85.0%だった成功率が12.1ポイント向上し、平均サイクルタイムも16%短縮されたといいます。箱の中に無作為に入れられた部品をロボットが1個ずつ取り出す工程は、長らく自動化の難しい作業とされてきました。今回の実証は、日本の製造業がフィジカルAIを現場に取り込むうえで、ひとつの具体的な前進を示すものです。
ジェイテクトの実証で何が起きたのか
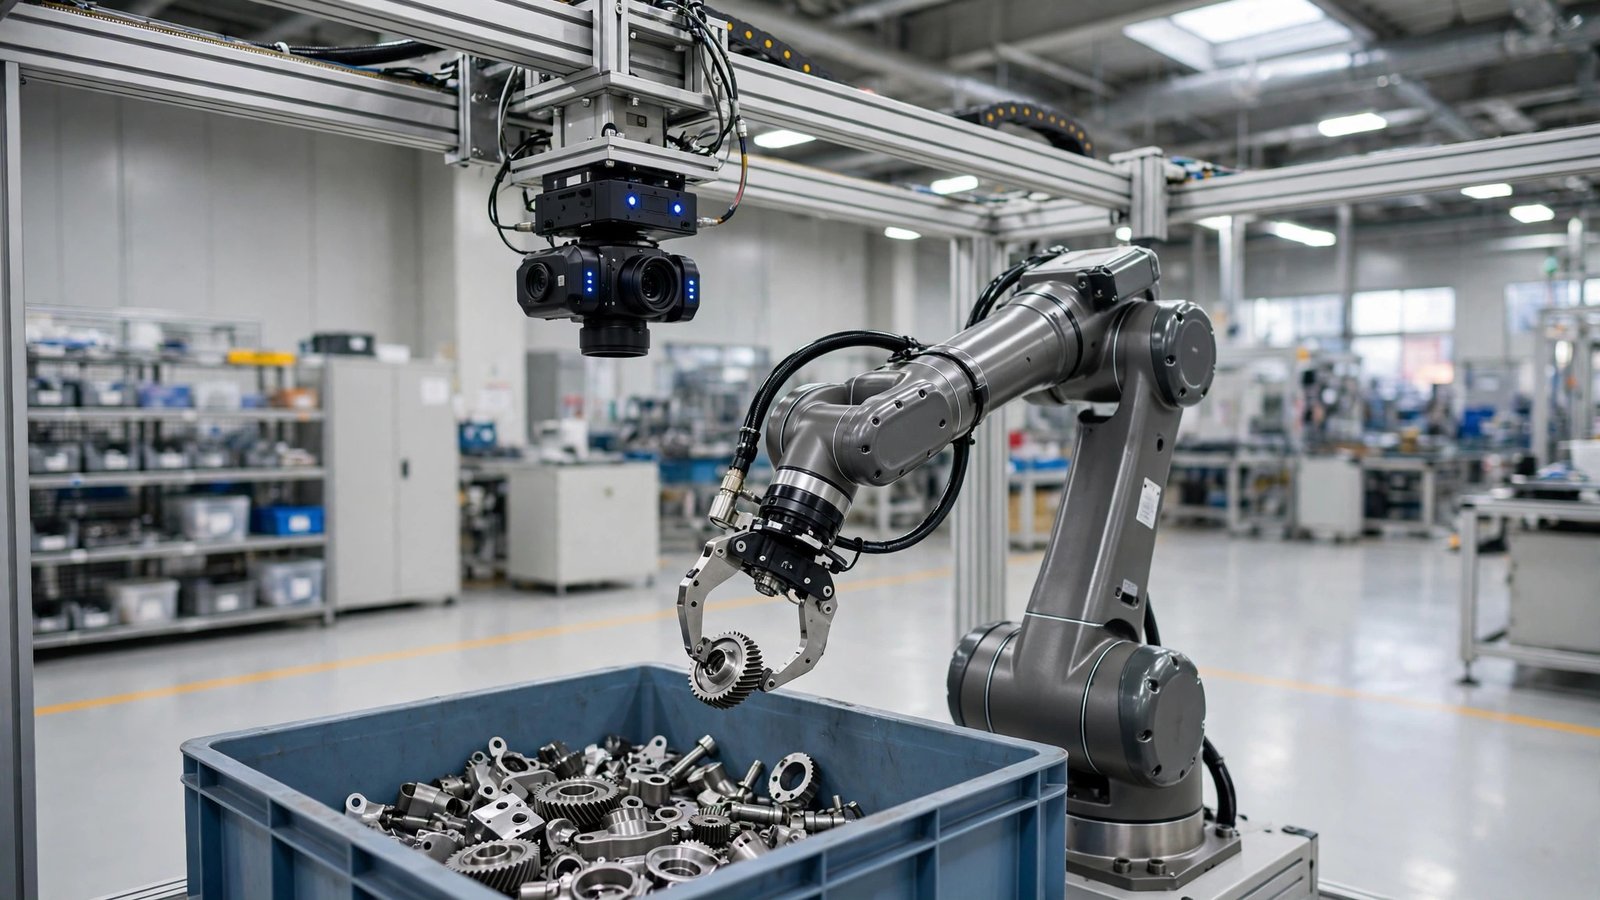
今回の舞台は、ジェイテクトの田戸岬工場にあるCVJ生産ラインです。CVJとは、自動車の駆動系に使われる等速ジョイントの部品で、形や向きがさまざまに混ざった状態で箱に入っています。ランダムピッキングでは、カメラで箱の中を認識し、ロボットが部品を1個ずつつかみ取ります。部品ごとに位置や向き、重なり方が違うため、決められた動きだけでは対応できません。高い認識精度と、その場に応じた柔軟な動作制御の両方が求められる工程です。
実証は、Upstage AIとカラクリとの共創活動として参画した「フィジカルAI開発支援プログラム by AWSジャパン」の一環として、2026年3月19日から8月31日まで実施されました。仮想空間で学習させたフィジカルAIを、田戸岬工場のCVJ生産ラインで稼働するロボットに実装し、実際の生産環境に近い条件で評価したといいます。評価は、ピッキング性能の差が表れやすい高難度条件で行われました。その結果、従来制御で85.0%だった成功率が97.1%へ向上し、平均サイクルタイムは従来制御の84.0%、つまり16%の短縮となりました。成功率と速度の両方が同時に改善した点が、今回の実証の注目すべきところです。
数字だけを見ると地味に感じるかもしれませんが、工場の現場では意味が大きく違います。成功率が85.0%ということは、およそ7回に1回は取り出しに失敗し、人の手直しやラインの停止につながるということです。97.1%まで上がれば、失敗はおよそ34回に1回まで減ります。さらに1回あたりの作業時間も短くなるため、ライン全体の流れが安定し、人の介入が減る方向に進みます。自動化の現場では、こうした数ポイントの改善が、そのまま生産の安定感につながるのです。
実証期間が約5か月半に及んだことも見逃せません。2026年3月19日から8月31日までという期間は、単なるデモンストレーションではなく、現場の条件で繰り返し検証する取り組みだったことを示しています。短期間の実験では見えにくいばらつきや例外的な配置も、長い実証の中で洗い出された可能性があります。報道で示された数字は高難度条件での評価結果であり、日常の条件ではさらに安定した動作が期待できる、と読むこともできます。ただし、具体的な評価回数や日常条件での数値は公表されていないため、ここでは報道された数字の範囲で理解するのが妥当です。
2段階のAI処理が速度と精度を両立させる仕組み
今回開発されたフィジカルAIの特徴は、高速な位置検出AIと高精度な形状認識AIを組み合わせた2段階の処理にあります。まず位置検出AIが、3Dカメラの画像から部品の候補を高速に検出します。次に、絞り込んだ1個から2個の候補に対してだけ形状認識AIを実行し、把持対象の位置と姿勢を高精度に算出します。すべての部品に重い認識処理をかけるのではなく、最初の処理で候補を限定することで、認識精度を確保しながら処理時間を短縮する設計です。
この考え方は、工場のロボットにとって理にかなっています。高精度な認識は計算に時間がかかり、すべての部品に適用すればサイクルタイムが延びてしまいます。一方で、高速な検出だけでは、つかむ位置がずれて失敗が増えます。2段階に分けることで、速さと正確さのバランスを取っているわけです。AIが3Dカメラの画像から部品の位置や姿勢を認識し、適切な把持位置と搬送動作を自律的に判断する仕組みも構築されました。部品の置かれ方や重なり方が変わっても、状況に応じて把持対象を選択できるようになったといいます。
もうひとつのポイントは、仮想空間で学習したAIを実際のロボットへ適用したことです。現実の工場で何千回も試行錯誤するのではなく、仮想空間で多様な部品の配置や重なりを学習させてから実機に移す方法です。部品の位置や姿勢が変化する環境でも、状況に応じて動作できるようにしたといいます。実証では、この学習方法が実際の生産ラインでも通用することが確認されました。仮想と現実のギャップをどう埋めるかはフィジカルAI全体の課題ですが、今回の結果は、その橋渡しが現場の工程で成立した例として読めます。
処理の流れを現場の目線で整理すると、まず3Dカメラが箱の中を立体的に捉えます。次に高速な検出が「つかめそうな部品はここ」という候補を絞ります。そして高精度な認識が、その候補の正確な位置と向きを計算します。最後にロボットが、計算された把持位置へ動き、部品を運びます。この一連の流れが、従来制御よりも速く、しかも失敗が少なく回ったことが、今回の数字に表れています。工程ごとに役割を分けた設計は、トラブルが起きたときに原因を切り分けやすいという運用上の利点もあります。検出の問題なのか、認識の問題なのか、動作の問題なのかを段階ごとに確認できるからです。
既存設備にAI PCを追加するだけの導入方法
今回の実証で導入面でも注目されるのは、生産ラインやロボットを大規模に改造せず、既存設備へAI PCを追加する構成を採用したことです。従来のロボットや周辺設備を生かしながら、認識と判断の部分へフィジカルAIを追加できることを確認したといいます。既存設備の更新を伴う全面的な自動化と比べると、導入時の設備負担を抑えられる可能性があります。
この点は、中小規模の工場も含めた日本の製造業全体にとって意味があります。ラインを丸ごと入れ替える投資は、費用だけでなく、稼働停止の期間や再調整の手間も大きくなります。既存のロボットはそのまま使い、頭脳にあたる部分だけをAIで置き換える方法なら、段階的な導入がしやすくなります。まずは1工程で効果を確認し、うまくいけば別の工程へ広げる、という進め方も現実的になります。ジェイテクトの実証は、その導入モデルの有効性を示したともいえます。
もちろん、すべての工程が同じ方法で自動化できるわけではありません。部品の材質や形状、箱の大きさ、ラインの速度など、条件によっては追加の調整が必要です。ただ、既存設備を生かす方向性そのものは、フィジカルAIの社会実装を考えるうえで重要な視点です。新しいロボットを買う前に、今ある設備の認識と判断を賢くする、という選択肢が増えるからです。今回の実証が示したのは、まさにその選択肢が現場で数字として表れたということです。
導入を検討する現場の立場で考えると、確認すべき点はいくつかあります。まず、対象部品のばらつきがどの程度かです。形状が安定している部品ほど、認識の調整はしやすくなります。次に、ラインの速度と求められるサイクルタイムです。AIの処理時間がラインの流れに収まるかどうかが、導入の可否を分けます。さらに、失敗したときの扱いも重要です。取り出しに失敗した部品をどう回収し、ラインを止めずに復帰させるかという運用設計が、成功率の数字と同じくらい現場では問われます。今回の実証は高難度条件での数字を示しましたが、実際の導入では、こうした運用面の作り込みが成果を左右します。
なぜ今、工場でフィジカルAIなのか
製造現場では、多品種生産への対応、人手不足、熟練技能者の高齢化、技能継承などが課題となっています。製品の種類が増え、生産ロットが小さくなれば、決められた動きだけの自動化設備では対応しきれません。一方で、対象物の形状や置かれ方が変化する作業は、あらかじめ決められた条件で動作する従来型の自動化設備では対応が難しい場合があります。人がその場で判断してきた工程ほど、自動化が遅れてきました。
フィジカルAIによってロボットが周辺環境を認識し、状況に応じて取り出し方を判断できれば、これまで人の介入が必要だった工程の自律化につなげられます。ランダムピッキングは、その代表例です。箱の中身は毎回違いますし、部品同士が重なっていることもあります。人なら無意識に見分けてつかめることでも、ロボットには難しい作業でした。今回の実証は、その難しい作業に対して、成功率97.1%という数字で答えたことになります。
日本では、フィジカルAIへの関心が製造業や物流、ロボット開発の現場で急速に高まっています。仮想空間での学習、3Dカメラによる認識、自律的な動作判断といった要素技術がそろい始め、実証の段階から現場導入の段階へ移りつつあります。ジェイテクトの事例は、自動車部品という実際の生産ラインでの成果であり、研究室の中だけの話ではない点が重要です。現場の数字として示されたことが、他の工場にとっても参考になるはずです。
背景には、ものづくりの現場が抱える構造的な変化もあります。かつてのように同じ製品を大量に作り続ける生産だけではなく、種類が多く、変化の速い生産への対応が求められています。その中で、人の判断に頼っていた工程をどう支えるかが課題です。フィジカルAIは、人を排除するためではなく、人の判断を補い、負担の大きい繰り返し作業を安定させる技術として位置づけられます。今回の実証で語られた「考える工場」という言葉にも、その方向性が表れています。
「考える工場」への2つの方向性
ジェイテクトは今回の成果を基に、フィジカルAIの現場実装を2つの方向で進めるとしています。1つ目は、すでに自動化されている工程へフィジカルAIを追加し、作業成功率の向上や人の介入ゼロを目指す「既存設備とフィジカルAIの組み合わせ」です。今回の田戸岬工場の実証は、まさにこの方向の第一歩にあたります。自動化済みの工程でも、認識と判断を賢くすることで、さらに安定性と効率を高められるという考え方です。
2つ目は、人の経験や判断に依存している作業をAIで認識し、分析することで、技能の継承と形式知化につなげる「熟練技能とフィジカルAIの組み合わせ」です。熟練技能者の動きや判断をAIが読み取り、言葉やデータとして残すことができれば、若手への技術伝承が進みます。人手不足と高齢化が進む中で、人の技をデータとして残す取り組みは、工場の将来にとって欠かせません。AIが人を置き換えるだけでなく、人の技能を残し、広げる役割も担うという見方です。
社内の人材育成では、各事業本部の社員がAIやソフトウェア開発の専門部署で学ぶ社内留学制度や、全社員を対象としたデジタルリテラシー向上活動を推進しているといいます。AI活用プラットフォームやAIエージェントなどの基盤構築にも取り組んでいます。同社は田戸岬工場の実証成果を起点に、工場が現場の状況を認識し、判断し、人と共に成長を続ける「考える工場」の実現を目指すとしています。今回の97.1%という数字は、その長い道のりの出発点として記録されることになるでしょう。
この2つの方向性は、どちらか一方だけでは十分ではありません。既存設備への追加だけを進めれば、工程は効率化しても、人の技能は残りません。技能の形式知化だけを進めれば、記録は残っても、現場の作業は楽になりません。両方を並行して進めることで、効率と継承の両立が目指せます。ジェイテクトがこの2つをセットで示したことは、フィジカルAIを単なる省人化の道具ではなく、工場全体の成長の仕組みとして捉えている表れとも読めます。今後、他の工程や他の工場へ広がるかどうかが、次の注目点になります。
数字の裏側:残る2.9%とどう向き合うか
成功率97.1%という数字は、裏を返せば約2.9%の失敗が残るということです。およそ34回に1回の失敗は、ゼロではありません。現場では、この残りの失敗をどう扱うかが運用の鍵になります。失敗した部品を検出して取り除く仕組み、ラインを止めずに再試行する手順、失敗の原因を記録して学習データへ反映させる流れなどが、安定稼働には欠かせません。報道では、人の介入ゼロを目指す方向性が示されていますが、現時点で完全にゼロになったとまでは伝えられていません。実証の成果として読むべきなのは、失敗の頻度が大きく減り、運用の負担が軽くなったという点です。
また、成功率の数字は高難度条件での評価結果です。日常の条件では、部品の配置が比較的そろっている場合もあり、成功率はさらに上がる可能性があります。一方で、想定外の部品の混入や、照明条件の変化、カメラの汚れといった現場特有の要因も、長い目で見れば発生します。実証期間が約5か月半あったことは、そうしたばらつきをある程度吸収した評価だった可能性を示しますが、すべての条件を網羅したわけではありません。導入する側は、数字をそのまま信じ込むのではなく、自社の部品と環境で試す期間を設けることが大切です。
サイクルタイム16%短縮についても、同じ見方ができます。1回あたりの作業時間が短くなれば、ライン全体の生産能力に余裕が生まれます。その余裕をどう使うかは、現場の判断です。生産量を増やすのか、人の作業負担を減らすのか、品質チェックの時間を増やすのか。数字の改善は目的ではなく、現場に選択肢を増やす手段です。今回の実証が示したのは、その選択肢が現実に生まれたということです。数字の先にある運用の姿まで考えることで、実証の意味がより立体的に見えてきます。
日本の製造業にとっての意味
ジェイテクトの実証は、1社の取り組みであると同時に、日本の製造業全体の流れの中でも読めます。自動車部品の生産は、精度と安定性が強く求められる分野です。その現場でフィジカルAIが数字を出したことは、他の業種の工場にとっても参考になります。部品の形や材質は違っても、箱から部品を取り出す、向きをそろえる、決まった場所へ置くといった作業は、多くの工場に共通しています。1つの工程での成功例は、似た工程への応用を考えるきっかけになります。
さらに、今回の実証は複数の組織の共創によって進められました。ジェイテクトに加え、Upstage AIとカラクリが参画し、AWSジャパンの支援プログラムの一環として実施されたといいます。AIの開発、ロボットの現場知見、クラウドの基盤といった異なる強みを持つ組織が組むことで、実証の期間と質が支えられた面があります。フィジカルAIの現場導入は、1社だけで完結する取り組みではなく、技術と現場と基盤を組み合わせる協業の形が増えていく可能性があります。
今後の注目点は、実証から本格導入への広がりです。田戸岬工場のCVJ生産ラインで確認された方法が、他のラインや他の工場へどのように展開されるのか。既存設備への追加という導入モデルが、どの程度の範囲の工程に適用できるのか。そして、熟練技能の形式知化が、実際の技術伝承にどう役立つのか。これらは、今回の発表だけでは答えが出ない問いです。ただ、出発点となる数字と方向性が示されたことで、今後の発表を読み解く基準ができました。日本の製造業がフィジカルAIとどう付き合っていくのか、その記録の1ページとして、今回の実証は残ることになるでしょう。
報道の読み方と注意点
今回の内容は、2026年11月2日に発表された実証結果の報道に基づいています。数字や仕組みの説明は、報道で伝えられた範囲のものです。評価回数の詳細や、日常条件での成功率、導入にかかる費用の目安などは、報道からは読み取れません。そのため、この記事では、公表された数字をそのまま紹介し、推測による数値の追加はしていません。工場への導入を具体的に検討する場合は、発表元の資料や、実証に参加した組織の追加情報を確認するのが確実です。
また、フィジカルAIという言葉は、使われる場面によって指す範囲が変わります。ここでは、3Dカメラによる認識と、ロボットの自律的な把持判断を組み合わせた仕組みとして説明しました。他の記事や発表で同じ言葉が出てきた場合も、対象となる作業やセンサー、ロボットの種類が同じとは限りません。言葉の響きだけで判断せず、どの工程で、何を認識し、どう動かすのかという具体的な中身を確認する習慣が、技術の動向を読み解くうえで役立ちます。今回の実証は、その中身が数字と仕組みの両方で示された例として、読み手にとって分かりやすい材料になっています。
Frequently Asked Questions
フィジカルAIとは何ですか
フィジカルAIとは、カメラやセンサーで現実の環境を認識し、その場の状況に応じてロボットなどの身体を持つ機械が自律的に判断して動くAIのことです。文章や画像を扱うAIと違い、物の位置や姿勢、重なり方といった物理的な情報を扱います。今回の実証では、3Dカメラの画像から部品の位置と姿勢を認識し、ロボットの把持動作を判断するために使われました。
ランダムピッキングが難しいのはなぜですか
箱の中に無作為に入れられた部品は、位置や向き、重なり方が毎回異なります。決められた位置にある部品をつかむ作業と違い、毎回異なる状況を認識し、つかむ対象とつかみ方をその場で決める必要があります。部品同士が重なっていたり、向きが悪かったりすると、認識ミスや把持ミスが起きやすくなります。成功率85.0%から97.1%への向上は、この難しさに対する改善の大きさを示しています。
今回の実証は他の工場にも応用できますか
報道によると、既存設備へAI PCを追加する構成で実証されたため、ラインを丸ごと入れ替える必要はないとされています。ただし、部品の形状や材質、ラインの条件によって調整は必要になると考えられます。ジェイテクトは、すでに自動化された工程への追加と、熟練技能の形式知化という2つの方向で現場実装を進めるとしています。まずは1工程での効果確認から始める進め方が現実的です。


Post Comment