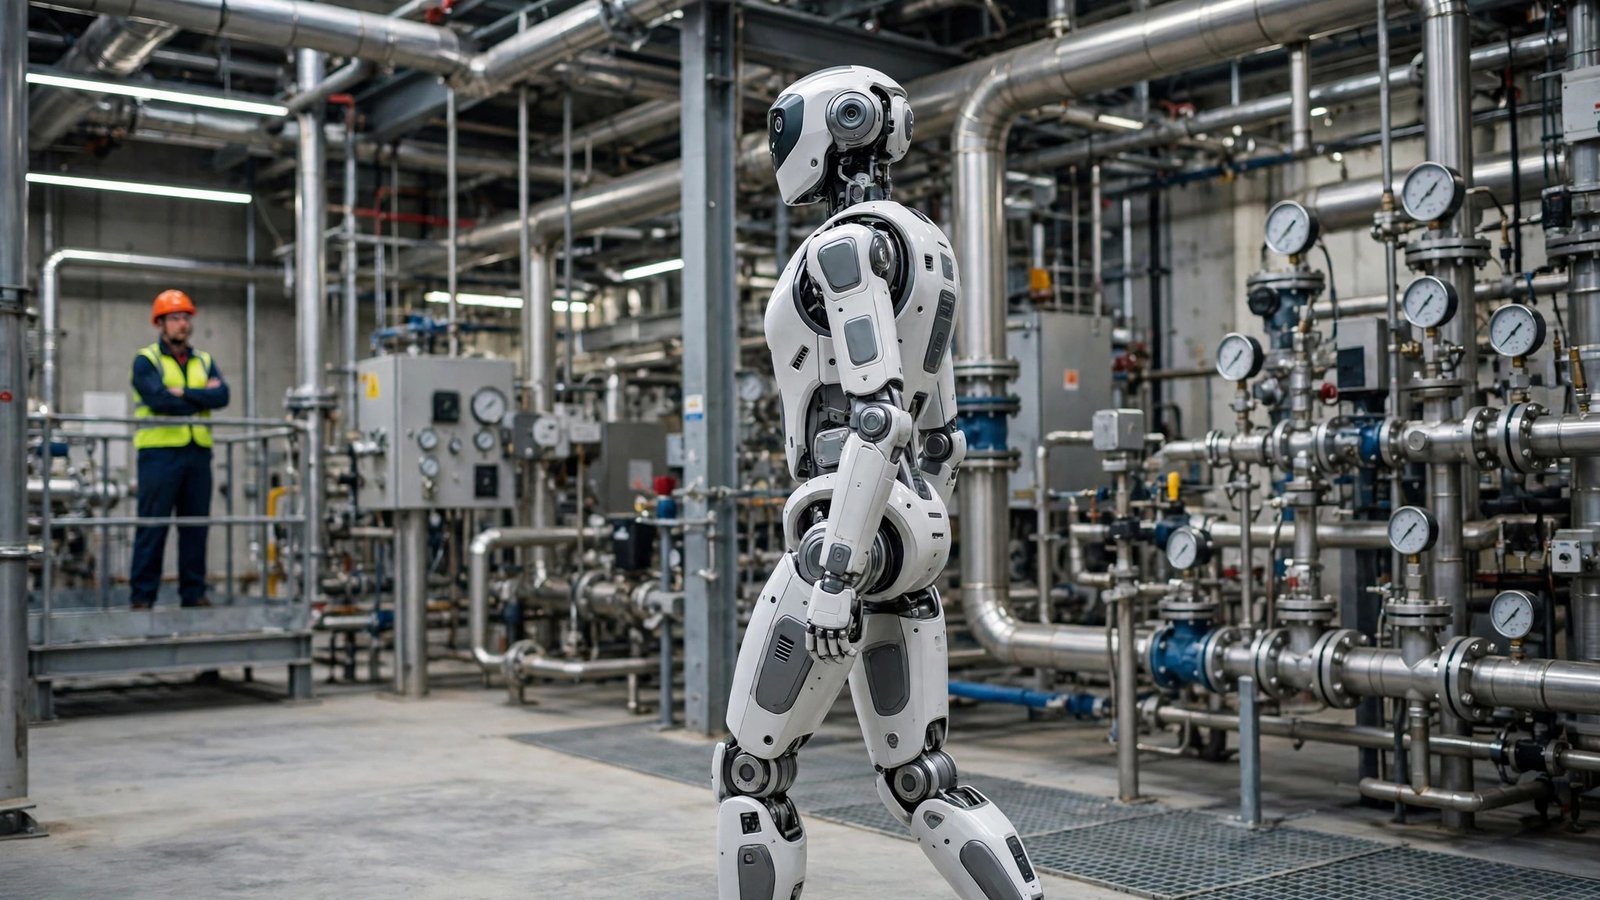
マクニカとTGES、フィジカルAIでプラント点検の自律化へ:人型ロボットとデジタルツインで実証開始
マクニカと東京ガスエンジニアリングソリューションズ(TGES)は2026年11月6日、プラントやユーティリティ設備の日常点検にフィジカルAIを活用する共同実証を開始すると発表した。人型ロボットとデジタルツインを組み合わせ、将来的には設備点検の自律化を目指す。両社はフィジカルAIの活用に向けた基本合意書(MOU)を締結済みで、2026年度中に実証計画を策定し、リスクを抑えられる試験環境から基本動作の検証を始める予定だ。日本の産業現場が抱える人手不足と技能継承の課題に、AIとロボティクスで正面から取り組む動きとして注目される。
実証の概要:まず歩行、次に巡視と設備操作へ
実証は段階的に進む。最初に検証するのは、人型ロボットの自律歩行といった基本動作だ。現場で安定して移動できることが確認できれば、次に対象を広げる。巡視、情報の取得、設備の操作へと順に広げ、最終的には人とロボットが協働する点検モデルの確立を目指す。いきなり現場の全業務をロボットに任せるのではなく、できることを一つずつ増やす進め方だ。
役割分担も明確だ。TGESは実証環境となるエネルギープラントやユースケースを提供し、現場のニーズに基づく要件定義を担当する。地域冷暖房の運転や保守、オンサイトエネルギーサービスで培ってきた点検と運用のノウハウが土台になる。マクニカはAIモデルの開発、データ収集の基盤、シミュレーション環境の構築といったフィジカルAIの実装を支援し、NVIDIAをはじめとする技術パートナーとの連携も進める。
なぜ人型ロボットなのか
既存のプラントやユーティリティ設備は、人が移動して操作することを前提に設計されている。階段や段差、扉、狭い通路が当たり前に存在する。車輪型のロボットでは通れない場所も多い。そこで、人と同様の形態や可動域を持つ人型ロボットが選ばれた。既存の設備を大幅に改修しなくても、人の作業環境にそのまま適応できる点が大きな利点だ。
点検の現場では、巡視や計器の確認、外観の確認、記録といった日常業務が欠かせない。24時間稼働する設備では、こうした点検が止まることはない。定型的な移動、確認、記録の業務をロボットが担うことで、人は異常の判断や原因の分析、改善の立案、保全計画といった、より高度な業務に注力できる運用を両社は想定している。ロボットが人を置き換えるのではなく、人の仕事を高度な側へ押し上げる構図だ。
デジタルツインとSim2Realで学習を加速
実証ではデジタルツインも活用する。3Dレーザースキャンで取得した実際の設備の環境データと、NVIDIA Omniverseのライブラリを使い、実際の設備環境を仮想空間上に再現することを想定している。仮想空間でロボットを動かし、学習と検証を繰り返す。実フィールドで取得したデータをシミュレーションへ反映し、仮想空間で学習と検証をした結果を実機へ戻す。この「Sim2Real」の循環が、今回の取り組みの技術的な核になる。
仮想空間では複数のロボットを並列で稼働させるシミュレーションも行い、学習と検証の効率化につなげる。実機だけでは時間がかかる試行を仮想空間で大量に回すことで、現場への導入までの期間を短くする狙いだ。危険な状況やめったに起きない異常も、仮想空間なら安全に再現できる。
背景にある人手不足と技能継承の課題
今回の実証の背景には、設備点検を取り巻く人員と技能継承の課題がある。24時間稼働する設備では、巡視や計器確認、外観確認、記録などの日常点検が不可欠な一方で、点検人員の確保、熟練した技能の継承、夜間や休日業務の負担が課題となっている。ベテランの点検員が持つ「いつもと違う」という感覚を、どう引き継ぐかは多くの現場の悩みだ。
こうした課題はプラント業界だけのものではない。製造業や物流、インフラの現場でも、同じような悩みが広がっている。フィジカルAIへの関心が高まっているのは、生成AIが画面の中の作業を変えたように、身体を持つAIが現場の作業を変える可能性があるからだ。日本ではイオンとMujinによる物流拠点の自動化や、ジェイテクトによる部品取り出しの実証など、フィジカルAIの現場導入が相次いでいる。今回のマクニカとTGESの取り組みは、その流れの中でも、エネルギーインフラという社会基盤に踏み込んだ点で意味が大きい。
スケジュールと今後の焦点
スケジュールとしては、2026年度中に実証計画を策定し、リスクを抑えられる試験環境から基本動作の検証を開始する。得られた知見を基に適用範囲を広げ、2030年ごろを見据えたプラント設備の自律点検の実現を目指す。2030年という目標は、技術の成熟と現場の受け入れの両方を見据えた、現実的な時間軸だ。
今後の焦点は三つある。一つ目は、基本動作の検証が現場の条件でどこまで安定するか。二つ目は、デジタルツインとSim2Realの循環が、実際の設備環境でどれだけの精度で回るか。三つ目は、ロボットと人が協働する運用ルールをどう作るかだ。点検の記録をロボットが担うようになれば、記録の形式や責任の所在も含め、運用の設計が欠かせない。実証の進み具合によっては、対象となる設備や点検項目が広がる可能性もある。エネルギーインフラの現場でフィジカルAIがどこまで実用に近づくか、実証の結果が注目される。
Frequently Asked Questions
フィジカルAIとは何ですか
フィジカルAIとは、現実の世界で身体を持って動くAIのことです。画面の中だけで文章や画像を扱う生成AIと違い、ロボットなどの身体を通じて現場の作業を行います。今回の実証では、人型ロボットがプラントを巡視し、点検の作業を担うことが想定されています。
デジタルツインとは何ですか
デジタルツインとは、現実の設備や環境を仮想空間上に再現したデジタル上の双子のことです。今回は3Dレーザースキャンで取得した実設備の環境データとNVIDIA Omniverseのライブラリを使い、実際の設備環境を仮想空間に再現します。仮想空間で学習と検証を繰り返し、その結果を実機へ戻すことで、導入までの期間を短くする狙いがあります。
プラントの点検が自律化されると何が変わりますか
定型的な移動、確認、記録の業務をロボットが担うことで、点検人員の負担が軽くなり、人は異常の判断や原因の分析、改善の立案、保全計画といった高度な業務に注力できるようになります。夜間や休日の業務負担の軽減や、熟練技能の継承の課題への対応も期待されています。2030年ごろの実現を目指して、段階的に実証が進められます。


Post Comment